波束优化不能只看某一张波束图。主瓣是否覆盖目标说话人、阻带是否压住干扰、阵元自噪声会不会被放大,以及麦克风间距在高频是否引入栅瓣,往往要放在同一组约束中考虑。下面先从指标入手,再看线阵和环阵的优化方式,最后把这些设计放进远场与吊顶拾音的场景中。
波束优化的几个指标
设频率为 f f f x ( f ) \mathbf{x}(f) x ( f ) w ( f ) \mathbf{w}(f) w ( f ) y ( f ) = w H ( f ) x ( f ) y(f)=\mathbf{w}^{\mathrm H}(f)\mathbf{x}(f) y ( f ) = w H ( f ) x ( f ) a s \mathbf a_s a s R n \mathbf R_n R n
阵增益
阵增益描述阵列处理前后信噪比的变化。如果输入信噪比以单个参考阵元为基准,且 ρ n \boldsymbol\rho_n ρ n
G = S N R o u t S N R i n = ∣ w H a s ∣ 2 w H ρ n w , G d B = 10 log 10 G . G=\frac{\mathrm{SNR}_{\mathrm{out}}}{\mathrm{SNR}_{\mathrm{in}}}
=\frac{|\mathbf w^{\mathrm H}\mathbf a_s|^2}
{\mathbf w^{\mathrm H}\boldsymbol\rho_n\mathbf w},
\qquad G_{\mathrm{dB}}=10\log_{10}G. G = SNR in SNR out = w H ρ n w ∣ w H a s ∣ 2 , G dB = 10 log 10 G . 这个比值不因权向量整体乘上非零常数而改变。但输出的绝对幅度会改变,因此设计时通常加上目标方向的无失真约束 w H a s = 1 \mathbf w^{\mathrm H}\mathbf a_s=1 w H a s = 1 σ s 2 \sigma_s^2 σ s 2
w H R s w = σ s 2 ∣ w H a s ∣ 2 . \mathbf w^{\mathrm H}\mathbf R_s\mathbf w
=\sigma_s^2|\mathbf w^{\mathrm H}\mathbf a_s|^2. w H R s w = σ s 2 ∣ w H a s ∣ 2 . 如果只要求目标功率不变,约束 ∣ w H a s ∣ = 1 |\mathbf w^{\mathrm H}\mathbf a_s|=1 ∣ w H a s ∣ = 1 w H a s = 1 \mathbf w^{\mathrm H}\mathbf a_s=1 w H a s = 1
白噪声增益
空间上互不相关、各阵元功率相同的白噪声满足 ρ n = I \boldsymbol\rho_n=\mathbf I ρ n = I
G W = ∣ w H a s ∣ 2 w H w = 1 ∥ w ∥ 2 2 . G_{\mathrm W}=\frac{|\mathbf w^{\mathrm H}\mathbf a_s|^2}
{\mathbf w^{\mathrm H}\mathbf w}=\frac{1}{\|\mathbf w\|_2^2}. G W = w H w ∣ w H a s ∣ 2 = ∥ w ∥ 2 2 1 . 所以 WNG 不是权向量的范数,而是范数平方的倒数。对幅度均为 1 的 M M M ∥ w ∥ 2 2 ≥ 1 / M \|\mathbf w\|_2^2\geq 1/M ∥ w ∥ 2 2 ≥ 1/ M G W ≤ M G_{\mathrm W}\leq M G W ≤ M 10 log 10 M 10\log_{10}M 10 log 10 M
WNG 的工程意义是衡量对阵元自噪声、增益误差以及某些失配的敏感程度。追求更深的阻带零陷,往往要使用幅度较大的正负权值,代价是范数增加、WNG 降低。因此,在优化中写入 ∥ w ∥ 2 ≤ γ \|\mathbf w\|_2\leq\gamma ∥ w ∥ 2 ≤ γ G W ≥ 1 / γ 2 G_{\mathrm W}\geq 1/\gamma^2 G W ≥ 1/ γ 2 γ = 4 \gamma=4 γ = 4 1 / 16 1/16 1/16
波束图与指向性
波束图是阵列对不同入射方向的复响应幅度:
B ( f , θ ) = w H ( f ) a ( f , θ ) , L ( f , θ ) = 20 log 10 ∣ B ( f , θ ) ∣ . B(f,\theta)=\mathbf w^{\mathrm H}(f)\mathbf a(f,\theta),
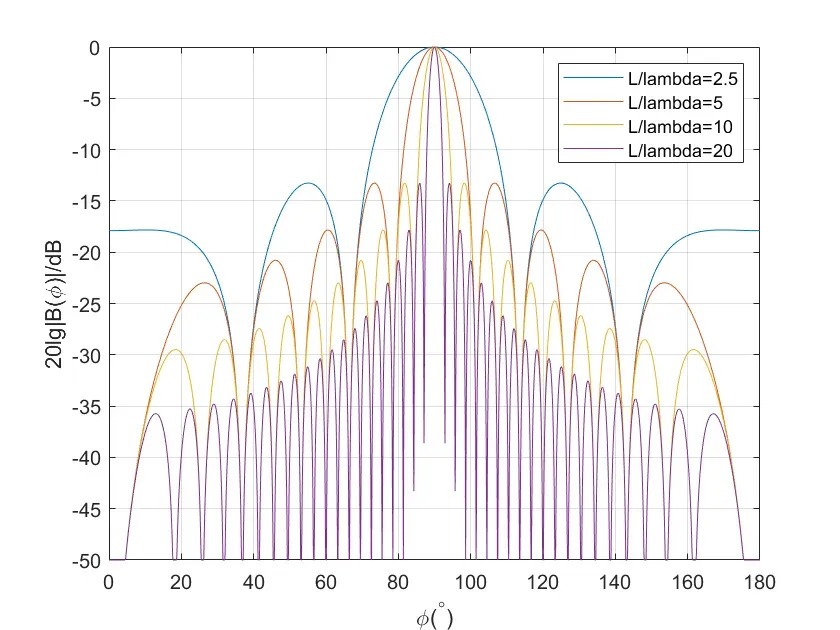
\qquad L(f,\theta)=20\log_{10}|B(f,\theta)|. B ( f , θ ) = w H ( f ) a ( f , θ ) , L ( f , θ ) = 20 log 10 ∣ B ( f , θ ) ∣. 在线阵、均匀加权且观察频率固定时,孔径相对波长 L / λ L/\lambda L / λ
指向性因子(DF)对应各向同性扩散噪声模型下的阵增益,其分母要用该噪声场的空间协方差矩阵,而不能直接拿白噪声模型代替。指向性指数(DI)则是 10 log 10 ( D F ) 10\log_{10}(\mathrm{DF}) 10 log 10 ( DF )
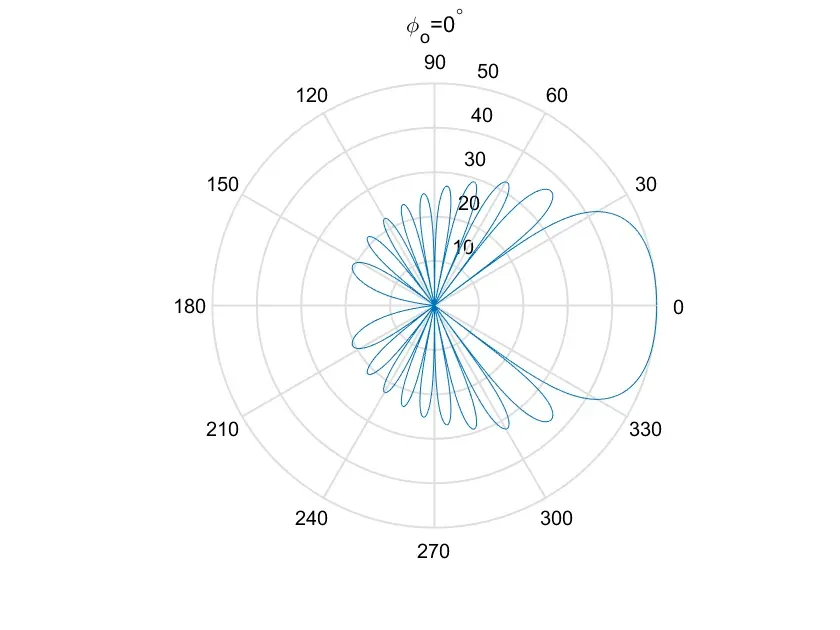
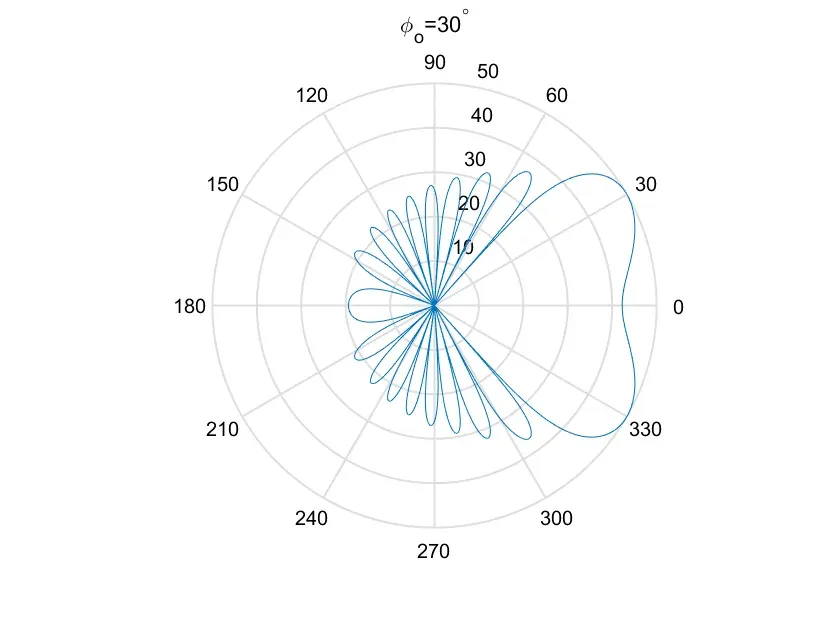
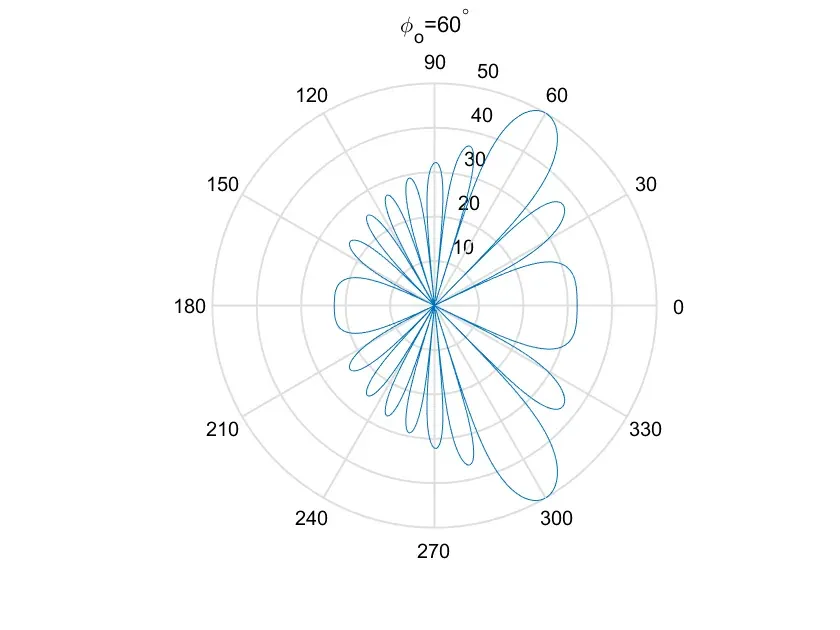
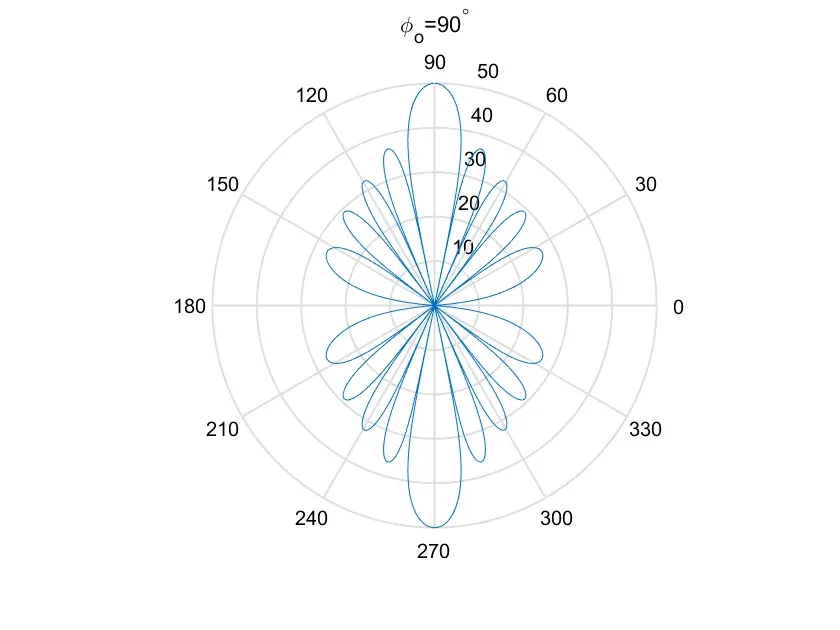
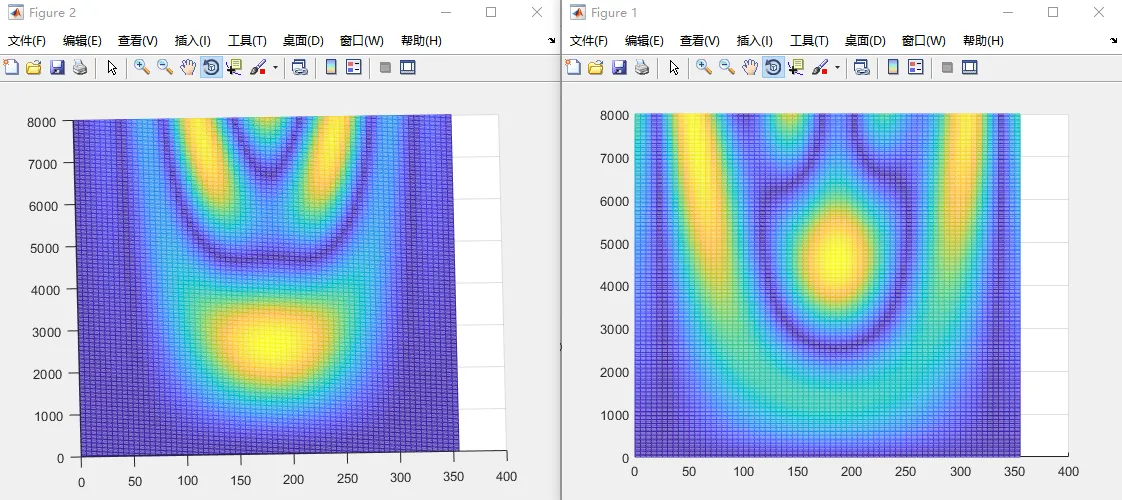
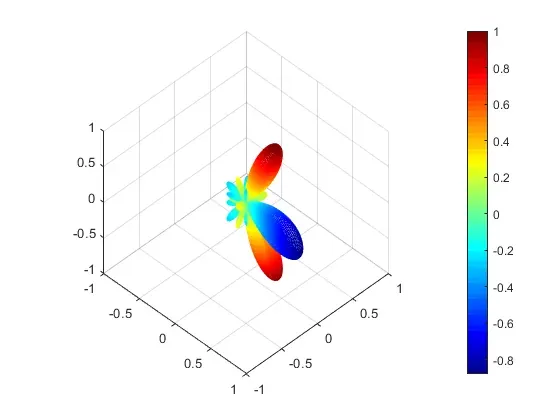
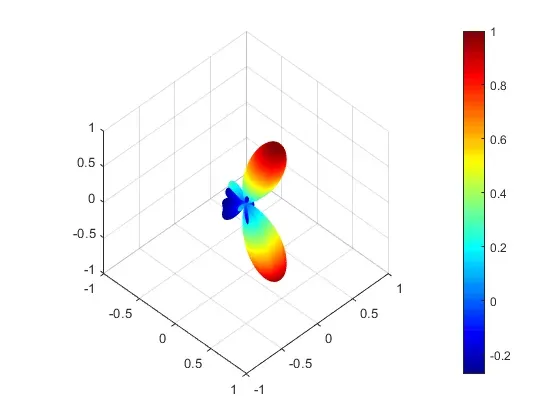
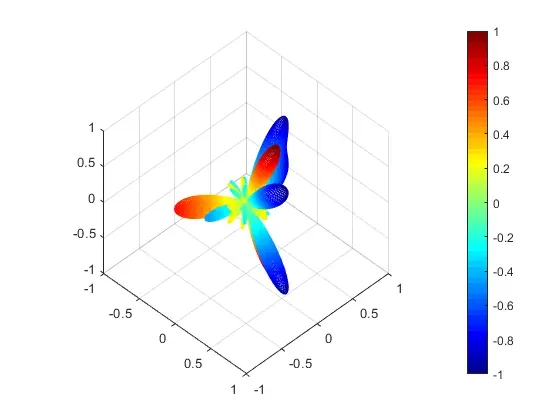
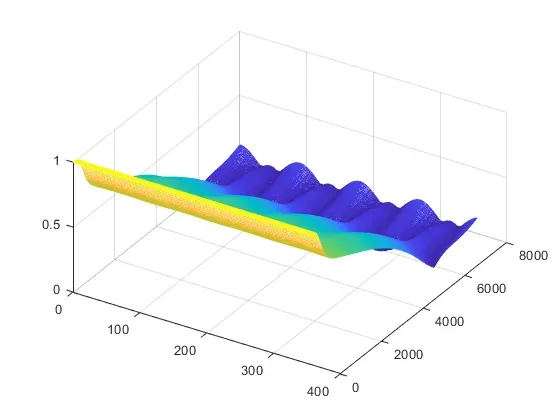
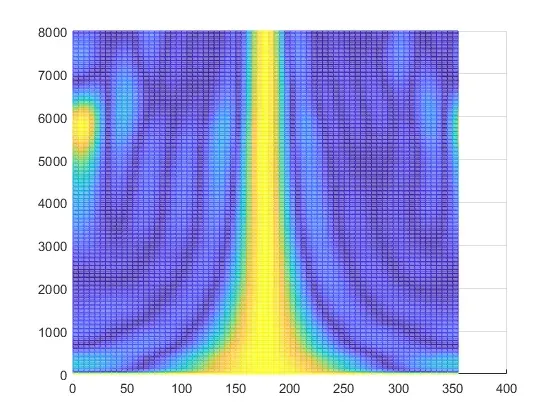
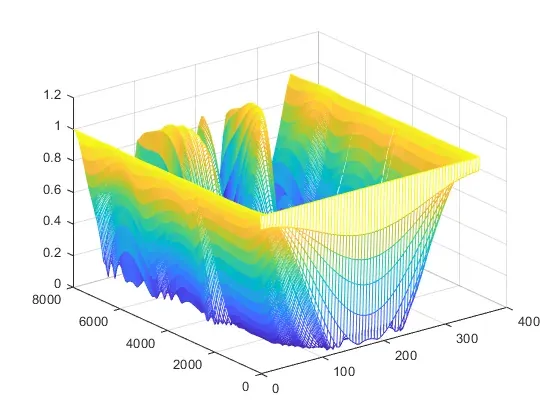
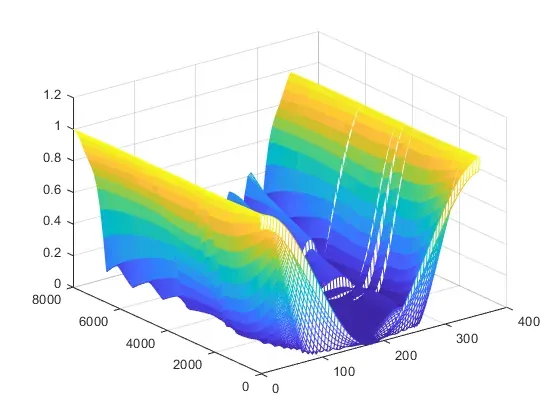
下面几幅波束图展示了观察方向变化时的形状。线阵从正横方向向端射方向扫描时,主瓣宽度和旁瓣结构会变化;端射附近尤其不能只凭目标方向峰值判断分辨力。
线阵:把通带、阻带和稳健性放在同一个问题里
线阵优化先按方位划分通带与阻带,再按频率选出真正关心的频点。对通带集合 Θ p \Theta_{\rm p} Θ p Θ s \Theta_{\rm s} Θ s F \mathcal F F
min { w f } , t t subject to ∣ w f H a ( f , θ ) ∣ ≤ t , θ ∈ Θ s , f ∈ F , ∣ w f H a ( f , θ ) − 1 ∣ ≤ ε m p , θ ∈ Θ p , f ∈ F , ∥ w f ∥ 2 ≤ γ f , f ∈ F . \begin{aligned}
\min_{\{\mathbf w_f\},\,t}\quad&t\\
\text{subject to}\quad
&|\mathbf w_f^{\mathrm H}\mathbf a(f,\theta)|\leq t,
&&\theta\in\Theta_{\rm s},\ f\in\mathcal F,\\
&|\mathbf w_f^{\mathrm H}\mathbf a(f,\theta)-1|\leq\varepsilon_{
m p},
&&\theta\in\Theta_{\rm p},\ f\in\mathcal F,\\
&\|\mathbf w_f\|_2\leq\gamma_f,
&&f\in\mathcal F.
\end{aligned} { w f } , t min subject to t ∣ w f H a ( f , θ ) ∣ ≤ t , ∣ w f H a ( f , θ ) − 1∣ ≤ ε m p , ∥ w f ∥ 2 ≤ γ f , θ ∈ Θ s , f ∈ F , θ ∈ Θ p , f ∈ F , f ∈ F . 第一条压低最坏阻带响应,第二条限制通带的复响应误差 ,第三条给白噪声增益设下限。若只想压低阻带的平均泄漏,可以把目标改成 ∑ f , θ ∣ w f H a ( f , θ ) ∣ \sum_{f,\theta}|\mathbf w_f^{\mathrm H}\mathbf a(f,\theta)| ∑ f , θ ∣ w f H a ( f , θ ) ∣ L ∞ L_\infty L ∞
离散角度网格和频率网格只是连续空间的采样。网格过疏时,约束点之间仍可能出现窄的旁瓣或零陷偏移。因此求解后还应在更密的角度、频率网格上重新绘制波束图,并测试目标方向偏移、阵元位置误差和通道增益误差。
范数约束与对角加载的关系
范数上限有时可以从另一种形式理解。对单频、目标方向满足 w H a s = 1 \mathbf w^{\mathrm H}\mathbf a_s=1 w H a s = 1 ∥ w ∥ 2 2 ≤ γ 2 \|\mathbf w\|_2^2\leq\gamma^2 ∥ w ∥ 2 2 ≤ γ 2
w H ( R n + η I ) w , η ≥ 0 , \mathbf w^{\mathrm H}(\mathbf R_n+\eta\mathbf I)\mathbf w,
\qquad \eta\geq0, w H ( R n + η I ) w , η ≥ 0 , 相应解为
w η = ( R n + η I ) − 1 a s a s H ( R n + η I ) − 1 a s . \mathbf w_\eta=
\frac{(\mathbf R_n+\eta\mathbf I)^{-1}\mathbf a_s}
{\mathbf a_s^{\mathrm H}(\mathbf R_n+\eta\mathbf I)^{-1}\mathbf a_s}. w η = a s H ( R n + η I ) − 1 a s ( R n + η I ) − 1 a s . 这里的 η \eta η L 1 L_1 L 1 L ∞ L_\infty L ∞
如果考虑导向向量失配,设真实向量为 a s + Δ a \mathbf a_s+\Delta\mathbf a a s + Δ a ∥ Δ a ∥ 2 ≤ ϵ \|\Delta\mathbf a\|_2\leq\epsilon ∥Δ a ∥ 2 ≤ ϵ ϵ ∥ w ∥ 2 \epsilon\|\mathbf w\|_2 ϵ ∥ w ∥ 2
环阵:不同频段不必使用同一套约束
环形阵列可以按每束的中心角划分通带、过渡带与阻带。这里把 VAD 关注的频段作为主要优化对象,用阻带响应的无穷范数压低最大泄漏;在其他频段只限制响应上界,避免优化器把问题转移到未关注的频段。
设 s s t o p s_{\rm stop} s stop ∥ s s t o p ∥ ∞ \|s_{\rm stop}\|_\infty ∥ s stop ∥ ∞ 最大阻带幅度 ,不是“阻带阵增益”。如果要讨论阵增益,还需要明确噪声场协方差和输入输出信噪比。中心方向约束 ∣ w f H a ( f , θ 0 ) − 1 ∣ ≤ ϵ |\mathbf w_f^{\mathrm H}\mathbf a(f,\theta_0)-1|\leq\epsilon ∣ w f H a ( f , θ 0 ) − 1∣ ≤ ϵ ∥ w f ∥ 2 ≤ γ f \|\mathbf w_f\|_2\leq\gamma_f ∥ w f ∥ 2 ≤ γ f
双阻带的思路也有价值:离主瓣较近的一层允许较宽的过渡区域,远处阻带则要求更低泄漏。这样能避免把所有方向都压到同一个阈值,给通带平坦度和权值范数留出空间。约束能否同时满足,取决于阵元数、阵列几何、频率以及通带宽度;出现不可行时,应先检查约束冲突,而不是直接放宽某个单点阈值。
阻塞矩阵
阻塞矩阵用于构造尽量不含目标语音的参考信号。频域里若目标导向向量是 a s ( f ) \mathbf a_s(f) a s ( f ) B ( f ) \mathbf B(f) B ( f )
B H ( f ) a s ( f ) = 0. \mathbf B^{\mathrm H}(f)\mathbf a_s(f)=\mathbf0. B H ( f ) a s ( f ) = 0 . 只有在各通道已经按目标方向对齐、并且对齐后的目标导向向量近似全 1 时,“每列系数和为零”才是这个条件的简化写法。实际存在 DOA 误差、近场传播、通道幅相不一致和混响,阻塞支路仍可能泄漏目标语音;后级自适应消噪若把泄漏当成干扰,就可能削弱目标。
若要同时阻塞一组目标附近的方向与俯仰角,可以把这些导向向量组成 C f \mathbf C_f C f B f \mathbf B_f B f B f H C f ≈ 0 \mathbf B_f^{\mathrm H}\mathbf C_f\approx\mathbf0 B f H C f ≈ 0 C f \mathbf C_f C f
远场拾音:孔径、间距和二维阵列
对位于 x y xy x y M × N M\times N M × N ( m , n ) (m,n) ( m , n ) ( x m , y n ) (x_m,y_n) ( x m , y n ) ( k x , k y ) (k_x,k_y) ( k x , k y )
a m n ( Ω ) = exp [ − j ( k x x m + k y y n ) ] . a_{mn}(\Omega)=\exp[-j(k_xx_m+k_yy_n)]. a mn ( Ω ) = exp [ − j ( k x x m + k y y n )] . 总波束响应是各阵元相位响应的加权和。只有当阵列几何与权值都可分离,即 w m n = u m v n w_{mn}=u_mv_n w mn = u m v n B ( Ω ) = B x ( Ω ) B y ( Ω ) B(\Omega)=B_x(\Omega)B_y(\Omega) B ( Ω ) = B x ( Ω ) B y ( Ω )
∣ B x ∣ = ∣ sin ( M Δ x / 2 ) M sin ( Δ x / 2 ) ∣ , Δ x = d x ( k x − k x , 0 ) . |B_x|=\left|\frac{\sin(M\Delta_x/2)}{M\sin(\Delta_x/2)}\right|,
\qquad \Delta_x=d_x(k_x-k_{x,0}). ∣ B x ∣ = M sin ( Δ x /2 ) sin ( M Δ x /2 ) , Δ x = d x ( k x − k x , 0 ) . 对 4 × 4 4\times4 4 × 4
保持其余条件不变,把间距增至 85 mm,低频主瓣可能更窄,但不能据此推断宽带拾音一定更好。以声速约 343 m/s 估算,d = 85 d=85 d = 85
与 GSC 的关系
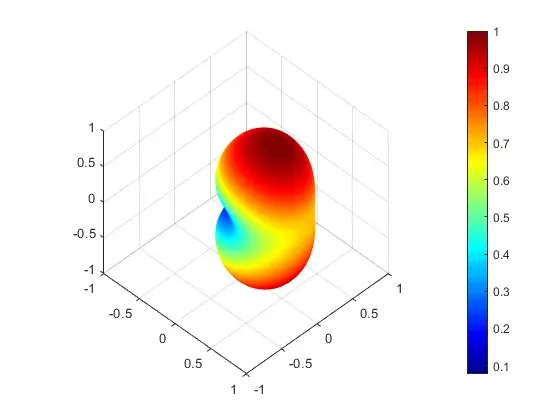
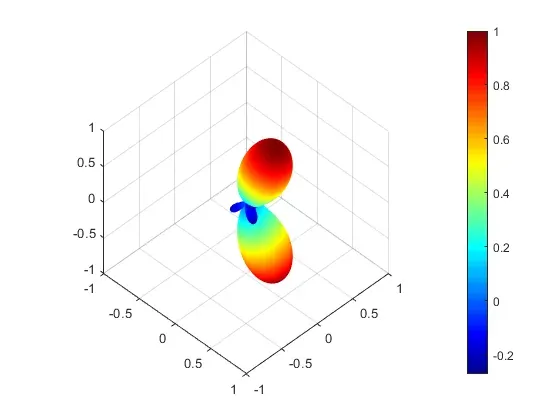
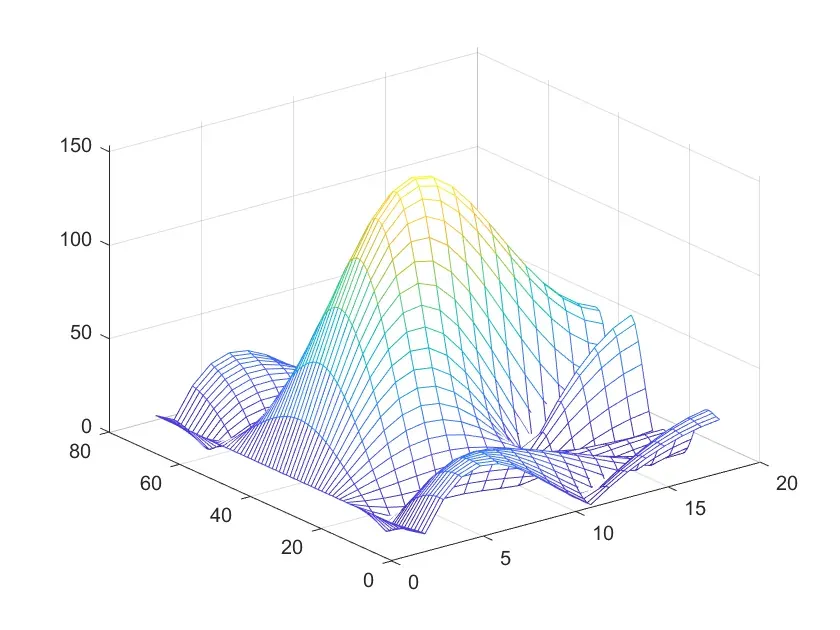
下列图记录了正前方和端侧方向的波束响应。GSC 是把约束波束形成器分成固定主支路、阻塞支路和自适应抵消支路的一种实现结构;MMSE 是可以用于估计或更新滤波器的准则,两者不是同一个概念。比较波束图时,也要区分固定波束的几何响应与自适应支路在某种噪声条件下得到的结果。
吊顶麦克风阵列:从模型回到场景
吊顶拾音面对的是多个可移动说话人,目标并不始终在固定方位。阵列之外还存在空调、投影设备、扩音器,以及天花板、桌面和地面的反射。方案若要兼顾本地扩音、远端通话与低延时,波束形成必须同定位、VAD、AEC 和系统时延一起设计。
阵列与安装
较大的平面孔径有利于低频方向分辨,但高频又受最大阵元间距制约。由中心向外逐渐增大的非均匀间距,可以尝试兼顾多尺度孔径,但必须通过完整二维波束图验证;不能只检查单个剖面。载板与安装边缘还会改变声学响应,封闭平面和边缘余量可能减轻某些背向反射或边缘效应,但实际作用需要按材料、尺寸和安装方式实测。
检测、定位与增强
一个可执行的处理顺序是:先用 VAD 和输入功率判断是否存在可能的语音活动,再结合空间扫描分数筛出候选方向;对候选目标估计 DOA,并根据目标位置更新波束权值。SRP-PHAT 对某些幅度失配与混响条件较稳健,但“背景噪声一定给出低分”并不成立:强定向噪声、反射声源或扩音器回授也可能形成显著峰值。分数阈值需要在真实房间和真实设备上标定。
最简单的增强起点是延迟求和。令 a ( f , θ 0 ) \mathbf a(f,\theta_0) a ( f , θ 0 ) w ( f ) = a ( f , θ 0 ) / M \mathbf w(f)=\mathbf a(f,\theta_0)/M w ( f ) = a ( f , θ 0 ) / M w H a = 1 \mathbf w^{\mathrm H}\mathbf a=1 w H a = 1
方向向量的实现只需先固定坐标约定。若 θ \theta θ ϕ \phi ϕ
q ( θ , ϕ ) = [ sin θ cos ϕ sin θ sin ϕ cos θ ] T , τ m = − p m T q c , a m ( f ) = e − j 2 π f τ m . \mathbf q(\theta,\phi)=
\begin{bmatrix}
\sin\theta\cos\phi & \sin\theta\sin\phi & \cos\theta
\end{bmatrix}^{\!\mathrm T},
\quad
\tau_m=-\frac{\mathbf p_m^{\mathrm T}\mathbf q}{c},
\quad
a_m(f)=e^{-j2\pi f\tau_m}. q ( θ , ϕ ) = [ sin θ cos ϕ sin θ sin ϕ cos θ ] T , τ m = − c p m T q , a m ( f ) = e − j 2 π f τ m . 这里 p m \mathbf p_m p m m m m
真正需要验证的,不只是理想房间里一条最窄的主瓣,而是人在可活动区域内移动时,目标语音能否稳定通过;有人插话、设备噪声突发、扩音器工作以及房间混响变化时,系统是否仍能保持足够的可懂度且不产生明显的目标语音自消除。
2020 年补记:定向麦克风参与环阵差分波束设计
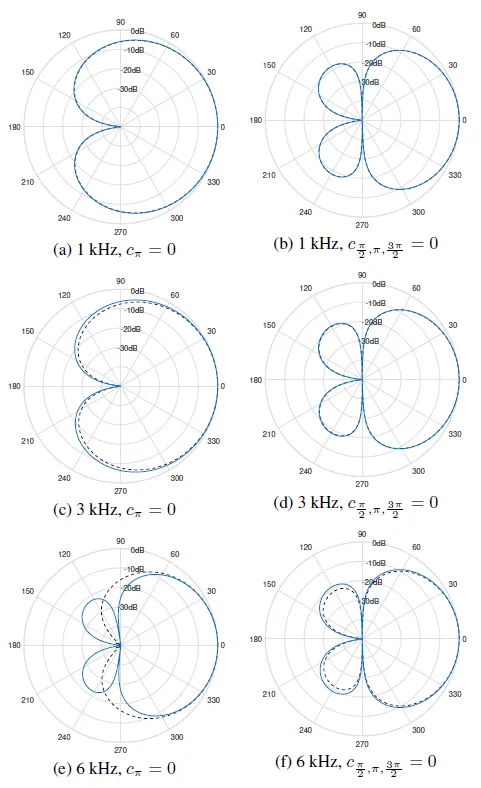
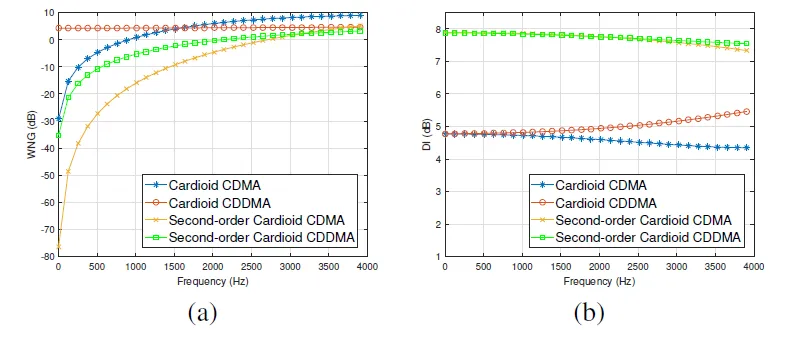
均匀圆阵通常先按全向麦克风建立导向向量,再求差分波束权值。定向麦克风给阵元本身增加了一个与入射角有关的响应,因此可用于改变低频 WNG 与高频指向性的权衡。这里讨论的是圆阵 ,而不是线阵。相关模型与下列三张对比图可见 Huang 与 Feng 发表于 Interspeech 2020 的论文 。
一阶定向麦克风可用 u m ( θ ) = p + ( 1 − p ) cos ( θ − φ m ) u_m(\theta)=p+(1-p)\cos(\theta-\varphi_m) u m ( θ ) = p + ( 1 − p ) cos ( θ − φ m ) φ m \varphi_m φ m m m m p = 0.5 p=0.5 p = 0.5 r r r
d m ( ω , θ ) = exp ( j ω r c cos ( θ − φ m ) ) [ p + ( 1 − p ) cos ( θ − φ m ) ] . d_m(\omega,\theta)=
\exp\!\left(j\frac{\omega r}{c}\cos(\theta-\varphi_m)\right)
\left[p+(1-p)\cos(\theta-\varphi_m)\right]. d m ( ω , θ ) = exp ( j c ω r cos ( θ − φ m ) ) [ p + ( 1 − p ) cos ( θ − φ m ) ] . 指数项对应传播相位,括号内对应阵元方向响应。全向麦克风是 p = 1 p=1 p = 1 d H ( ω , θ k ) \mathbf d^{\mathrm H}(\omega,\theta_k) d H ( ω , θ k ) D ( ω ) \mathbf D(\omega) D ( ω ) c \mathbf c c D D H \mathbf D\mathbf D^{\mathrm H} D D H D h = c \mathbf D\mathbf h=\mathbf c Dh = c
h = D H ( D D H ) − 1 c . \mathbf h=\mathbf D^{\mathrm H}(\mathbf D\mathbf D^{\mathrm H})^{-1}\mathbf c. h = D H ( D D H ) − 1 c . 方向约束数过多或矩阵秩不足时,需要改用伪逆、正则化或软约束;不能把单个导向向量直接代入多方向约束的矩阵公式。
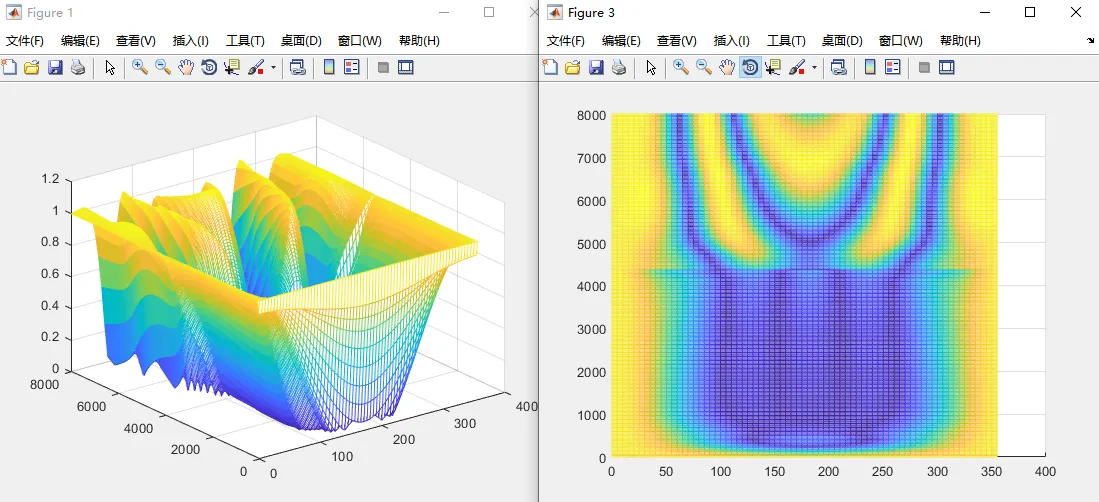
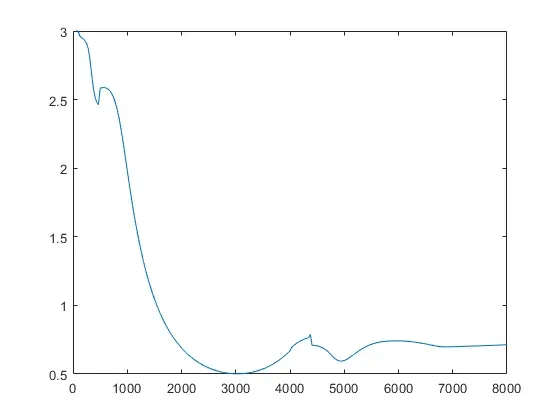
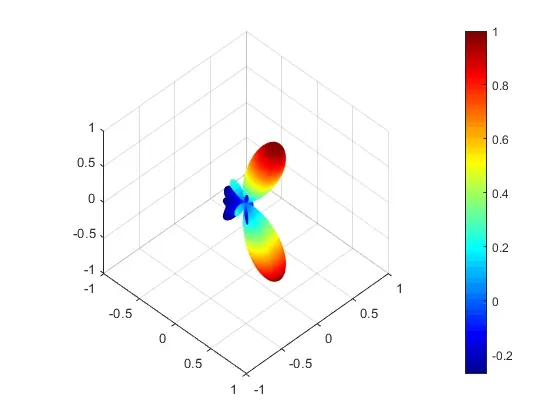
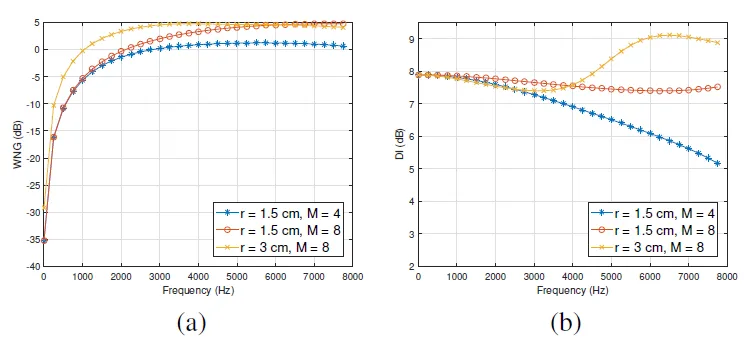
下图依次展示目标波束形状、全向与定向阵元的 WNG/DI 对比,以及阵元数和半径变化时的 WNG/DI。图中比较的是特定阵元数、半径、方向性参数与设计约束下的仿真,不代表定向麦克风在任意频率和几何配置下都优于全向麦克风。它更值得借鉴的地方是:把阵元自身的方向性纳入阵列模型,而不是只在求权值时假定所有阵元全向。
半径和阵元数也不是越大越好。增加半径可能改善某些频段的分辨力与 WNG,却会提高高频空间混叠风险;增加阵元数会提高自由度,同时增加通道成本、同步和校准要求。六麦、半径 35 mm 的全向与定向阵元波束仿真可以作为直观比较,但若要用于选型,还要把真实麦克风的频率响应、安装朝向和一致性测量带进去。
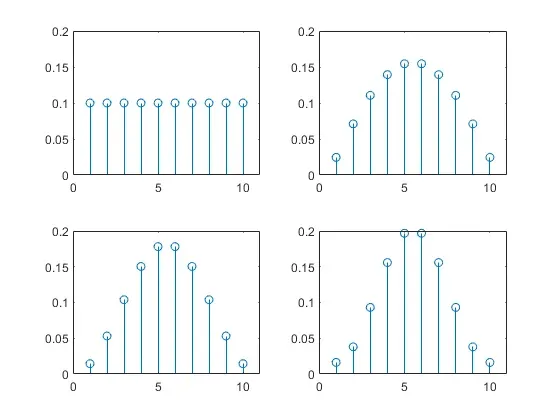
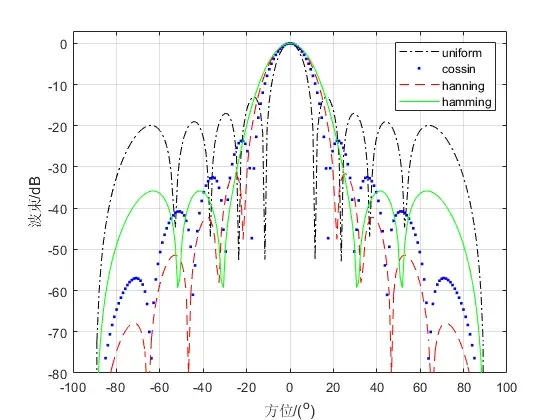
均匀加权以外,窗加权能降低旁瓣,却通常会使主瓣变宽。Hann 与 Hamming 窗的最高旁瓣、主瓣宽度不同,不宜只根据一张波束图判断优劣;应结合目标角度的容差和邻近干扰的位置来选。
交流与讨论
评论加载中…